Hiç kıpırdamayan bir robot kolu neden ısınır?
Kolunu yana açıp bir paketi havada tutan robot hiç iş yapmaz, ama omzundaki motor bir havya kadar ısı üretir. Torkun akımdan, hızın gerilimden, ısının akımın karesinden geldiğini sayılarla görüyoruz.
Yayın 10 dk okuma
Bu sayfada
İş birlikçi bir robot kolu, elinde bir paketle kolunu yana açmış bekliyor. Kamera bir sonraki kutunun yerini arıyor; kol tek milimetre kıpırdamıyor. Fizik kitabına göre bu sırada hiç iş yapılmıyor: yol yoksa iş de yok. Ama omuz eklemindeki motorun gövdesine dokunan, ılık bir metal hisseder.
Motor kolu düşürmemek için tork üretmek zorundadır ve tork bedavaya gelmez. Bedel sargıdan geçen akımla ödenir, akım da bakırın direncinde ısıya dönüşür. Kol dururken çekilen elektrik gücünün tamamı ısıdır. Robot eklemlerinde sürekli torku çoğu zaman motorun mıknatısı ya da sürücünün akımı değil, sargının dayanabildiği sıcaklık sınırlar.
Tork akımdan gelir
Bir motoru sürücü tasarımcısının gözüyle görmek için onu üç parçalı bir devre gibi düşünmek yeter: sargının direnci R, sargının endüktansı L ve motor dönerken sargıda kendiliğinden oluşan zıt EMK. Sürücünün işi bu devreye doğru gerilimi uygulayıp istenen akımı geçirmektir, çünkü motorun ürettiği tork akımla orantılıdır:
τ = Kt × I
Kt tork sabitidir, birimi N·m/A. Tork sabiti 0,1 N·m/A ve sargı direnci 0,1 Ω olan bir motoru düşünelim. Kolu tutmak için motor milinde 2 N·m gerekiyorsa sargıdan 2 / 0,1 = 20 A geçmelidir. Bakırda kalan güç 20² × 0,1 = 40 W olur. Bu, masadaki sıradan bir havyanın gücü kadardır ve kol dururken bunun tek wattı bile işe dönüşmez.
Yük iki katına çıkıp 4 N·m tork gerekince akım da iki katına, 40 A’e çıkar. Isı ise akımın karesiyle büyüdüğü için dört katına, 160 W’a çıkar. Bakır kaybının bu karesel huyu, eklem motorlarının hayatını belirler.
Burada sargıyı tek bir direnç gibi gördük. Üç fazlı bir motoru alan yönlendirmeli kontrolle (FOC) sürerken toplam kayıp 1,5 × Iq² × Rfaz olur: aynı 20 A’de 60 W. Katsayı değişir, oran değişmez. Torku iki katına çıkarmak yine ısıyı dört katına çıkarır.
Sıcak motor daha zayıftır
İşi zorlaştıran ikinci etki sıcaklıktır. Bakırın direnci her santigrat derecede yaklaşık %0,39 artar. Sargı 25 °C’den 125 °C’ye ısınınca direnci yaklaşık %39 büyür. Mıknatıs da sıcakta zayıflar: neodimyum mıknatısın akısı her derecede yaklaşık %0,1 düşer, 100 derecelik ısınmada tork sabiti %10 kadar küçülür.
Veri sayfasındaki sürekli tork bu yüzden bir sıcaklık sınırıdır. Sargı yalıtımı bir sınıfa göre seçilir; F sınıfında izin verilen en yüksek sıcaklık 155 °C’dir. Motorun termal direnci ve termal zaman sabiti, tepe torkun kaç saniye sürdürülebileceğini söyler. İyi bir sürücü bu yüzden yalnız akımı değil, motorun ısı modelini de hesaplar ve sargı sınırına yaklaşınca akımı kendiliğinden kısar.
Hız gerilimden gelir
Motor dönmeye başlayınca hikâyenin öbür yarısı ortaya çıkar. Dönen bir motor aynı zamanda bir jeneratördür ve sargısında hızla orantılı bir gerilim üretir: E = Ke × ω. Sürücünün sargıya uyguladığı gerilim bu yüzden üç parçaya bölünür:
V = R × I + L × dI/dt + Ke × ω
Fırçalı DC motorda ve SI birimlerinde Ke ile Kt sayısal olarak eşittir; bizim motorumuzda ikisi de 0,1’dir. 48 V’luk bir barada bu motor boşta en çok 48 / 0,1 = 480 rad/s, yani yaklaşık 4.584 dev/dk döner. 2 N·m yük altında 20 A’in direnç üstünde düşürdüğü 2 V gerilim payından gider ve hız (48 − 2) / 0,1 = 460 rad/s’ye, yaklaşık 4.393 dev/dk’ya iner. Kısacası tork akımdan, hız gerilimden gelir. Hızın sınırını bara gerilimi koyar.
Dron dünyası aynı sabiti tersinden söyler: KV değeri, volt başına boşta dakikada kaç devir döndüğünü verir. Bizim eklem motorumuzun KV değeri 60 / (2π × 0,1) ≈ 95,5’tir. Bir yarış dronunun 2400 KV’lik motorunun tork sabiti ise yalnızca yaklaşık 0,004 N·m/A’dir. Aynı 2 N·m’yi o motorla tutmak yaklaşık 503 A isterdi (Dronlar: uçan robotun güç elektroniği). Dron motoru hızlı ve hafiftir, eklem motoru yavaş ve torkludur; ikisi aynı fiziğin iki ucudur.
| Motor tipi | Nasıl sürülür | Robotta nerede |
|---|---|---|
| Fırçalı DC | H-köprü; komütasyonu fırça yapar | küçük tutucular, hassas çekirdeksiz motorlar |
| BLDC / PMSM | üç fazlı evirici; altı adım ya da FOC | tekerlekler, dronlar, eksenler |
| Çerçevesiz motor | üç fazlı evirici, FOC | cobot ve insansı robot eklemleri |
| Step motor | adım darbesi, çoğunlukla açık döngü | 3B yazıcı, küçük laboratuvar robotları |
| AC servo | PMSM + enkoder + fren, kendi gövdesinde | endüstriyel robot kollarının eksenleri |
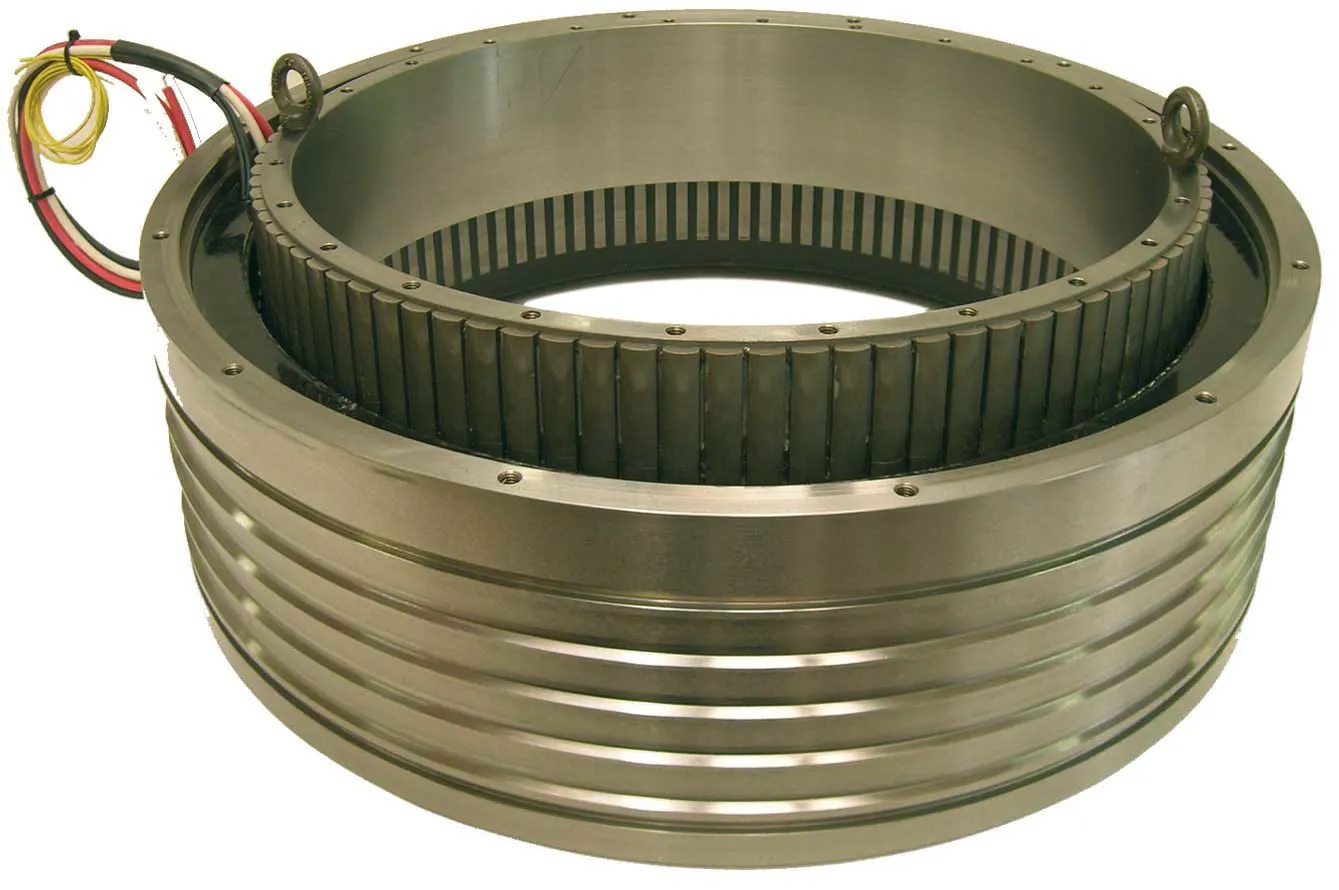
Çerçevesiz motor yalnızca bir rotor halkası ile bir statordan oluşur: gövdesi ve rulmanı yoktur, eklemin içine doğrudan gömülür. Bugün cobot ve insansı robot eklemlerinin standardı budur. Step motor ise başka bir yüzüyle öğreticidir: konumunu korumak için dururken bile tam akım çeker, yani duran bir step motor tam güçte ısınır.
Endüktans sürücünün saatini kurar
Formüldeki L de sürücü kartının tasarımını doğrudan etkiler. Sürücü sargıya gerilimi açıp kapayarak (PWM) uygular; endüktans, akımın bu darbeler arasında ne kadar dalgalanacağını belirler. Basit bir yarım köprü yaklaşımıyla en kötü durumda, doluluk oranı yarıyken akım dalgalanmasının tepeden tepeye değeri V / (4 × L × f) olur.
48 V barada 100 µH’lik bir sargı 20 kHz’de 6 A dalgalanır. Çerçevesiz motorların endüktansı düşüktür: 50 µH’de dalgalanma aynı frekansta 12 A’e çıkar. Dalgalanma hem ek ısı hem tork titreşimi demektir. Çare frekansı yükseltmektir: 40 kHz’de dalgalanma yeniden 6 A’e iner, ama bu kez anahtarlama kaybı artar. İnsansı robot eklemlerinde GaN transistörlerin yükselmesinin nedeni budur (Humanoid robotlar).
Motor her an jeneratördür
Kol aşağı inerken ya da biri robotu elle iterken motor yük değil kaynak olur. Zıt EMK sürücünün uyguladığı gerilimi geçince akım yön değiştirir ve enerji sürücünün üzerinden baraya geri akar. Bu enerjinin nereye gideceği güç sisteminin sorunudur (Endüstriyel robot kolları ve cobotlar). Üç fazı birbirine kısa devre etmek de motoru frenler: zıt EMK kendi sargısında akım dolaştırır ve hareketin enerjisi yine bakırda ısıya dönüşür. Bazı güvenlik stratejileri bunu kullanır, ama kısa devre akımı motorun ve sürücünün dayanabileceği sınırın altında kalmalıdır.
Bu hesapla oynamak için tarayıcında JavaScript açık olmalı.
Bir motorun veri sayfasındaki en önemli satırlar bu yüzden tork sabiti, faz direnci, endüktans ve termal dirençtir. İlki ne kadar akım gerektiğini, ikincisi o akımın bedelini, üçüncüsü sürücünün hızını, dördüncüsü bu bedelin ne kadar süre ödenebileceğini söyler. Duran bir kol iş yapmaz, ama her saniye faturasını öder.
Kendini sına
Önce kâğıt kalemle çöz, sonra çözümü aç.
1. Tork sabiti 0,08 N·m/A, faz direnci 0,15 Ω olan bir motor 1,6 N·m sürekli tork verecek. Akım ve bakır kaybı ne olur? (Tek sargılı basit modelle hesapla.)
Çözüm
- Akım: I = τ / Kt = 1,6 / 0,08 = 20 A
- Bakır kaybı: P = I² × R = 20² × 0,15 = 60 W
Sargı ısındıkça direnç büyür ve kayıp bu değerin üstüne çıkar; sürekli tork hesabı en sıcak sargıya göre yapılmalıdır.
2. Fırçalı DC motorda SI birimlerinde Kt ile Ke neden sayısal olarak eşittir?
Cevap
Kayıpları bir kenara bırakınca motorun elektrikten aldığı güç ile verdiği mekanik güç eşittir. Zıt EMK’ya karşı akan akımın gücü E × I, mekanik güç τ × ω’dır. E = Ke × ω ve τ = Kt × I yazılınca Ke × ω × I = Kt × I × ω olur, buradan Ke = Kt çıkar. Üç fazlı motorda akımın ve gerilimin tepe mi etkin değer mi, faz mı faz-faz mı tanımlandığına göre araya bir katsayı girer; veri sayfasındaki tanımı okumadan iki sabiti birbirine çevirme.
3. Aynı motor 48 V barada 3 N·m tork verirken en çok kaç dev/dk dönebilir? Ke = Kt = 0,1, R = 0,1 Ω, endüktansı ihmal et.
Çözüm
- Akım: 3 / 0,1 = 30 A
- Dirençteki düşüm: 30 × 0,1 = 3 V
- Zıt EMK için kalan: 48 − 3 = 45 V
- Hız: 45 / 0,1 = 450 rad/s ≈ 4.297 dev/dk
Tork arttıkça direnç gerilim payından daha çok yer, en yüksek hız düşer.
4. Bir dron motoru ile bir eklem motoru arasındaki fark nedir: KV değeri, endüktans ve sürekli tork açısından?
Cevap
Dron motorunun KV değeri yüksektir (binlerce), tork sabiti küçüktür; pervaneyi çok hızlı ve kısa süreli yüksek akımla döndürür, pervane rüzgârıyla soğur. Eklem motorunun KV değeri düşük, tork sabiti büyüktür; dururken bile uzun süre tork tutmak zorundadır, bu yüzden sürekli torku ısıyla sınırlanır. İkisinin de endüktansı düşük olabilir; düşük endüktans yüksek PWM frekansı ister.
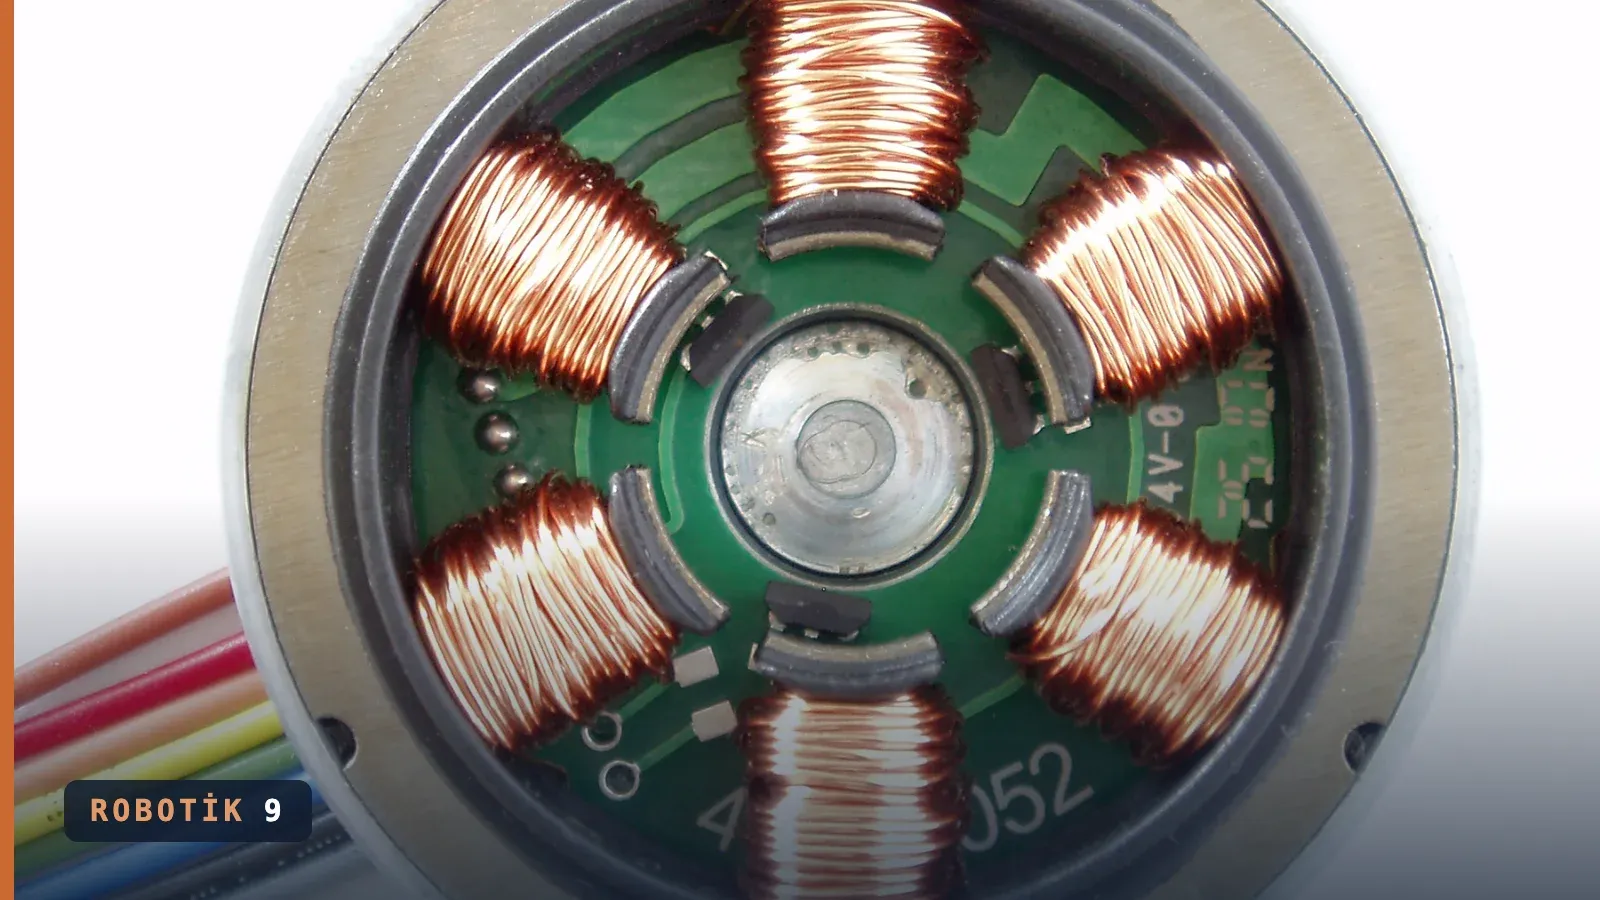
Kaynaklar ve notlar. Motor eşdeğer devresi, tork ve zıt EMK sabitleri: standart elektrik makineleri kitapları, örneğin A. Hughes ve B. Drury, Electric Motors and Drives. Bakırın direnç sıcaklık katsayısı yaklaşık 0,00393 /°C; NdFeB mıknatısın akı sıcaklık katsayısı türüne göre yaklaşık −0,09 ile −0,12 %/°C arasıdır. Yalıtım sınıfları IEC 60085’te tanımlıdır (F sınıfı 155 °C). Hesaplarda motor tek sargılı basit DC modeliyle ele alınmış, demir kaybı ve sürtünme ihmal edilmiştir. Akım dalgalanması formülü, sargıyı tek bir yarım köprüyle süren basit bir yaklaşımdır; üç fazlı eviricide katsayı modülasyona göre değişir. Kapak fotoğrafı: Medvedev, Wikimedia Commons, CC BY-SA 3.0; kırpıldı, seri rozeti eklendi.