Yarış dronu neden beş dakikada iner?
Bir kilonun altındaki iki dron var; biri dört dakika, öbürü kırk dakikadan fazla uçuyor. Farkın sırrı pervanenin boyunda, bataryanın kimyasında ve dronun en sıkışık kartında: motor sürücüsünde.
Yayın 8 dk okuma
Bu sayfada
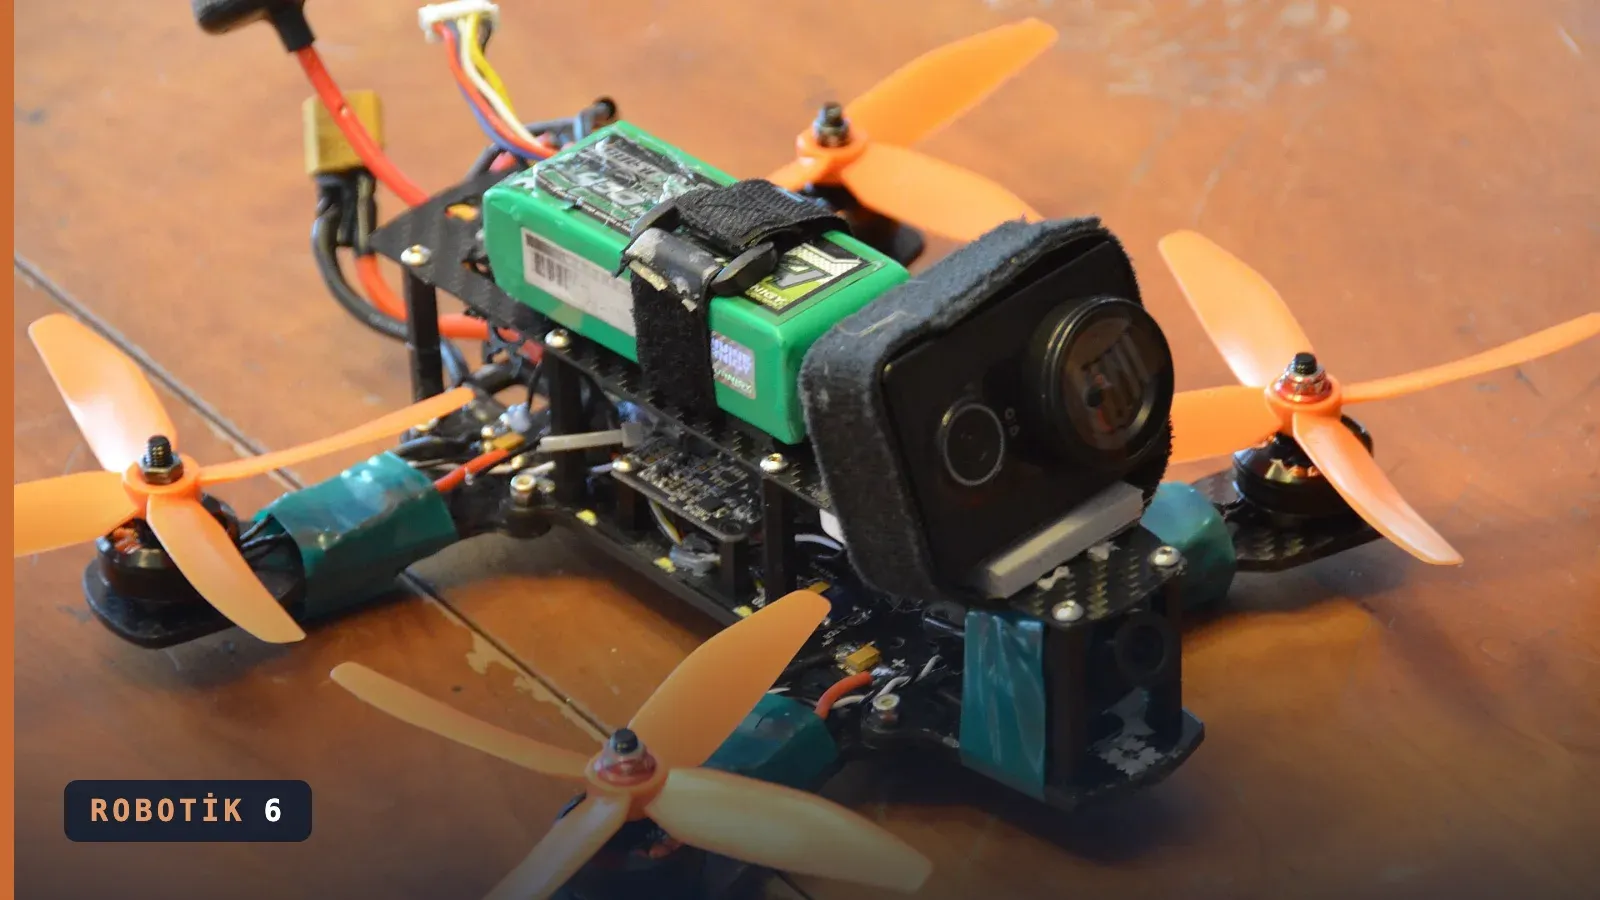
Bir yarış dronu kalkıştan dört dakika sonra pilinin uyarısıyla yere iniyor. Aynı masanın üstünde duran katlanır bir kamera dronu ise tek bataryayla kırk dakikadan fazla havada kalabiliyor. İkisinin de dört pervanesi, dört fırçasız motoru ve bir lityum bataryası var. İkisi de bir kilonun altında.
Fark, dronun havada durmak için ödediği bedelden geliyor. Çok rotorlu her dron, yerçekimine karşı havayı sürekli aşağı itmek zorundadır ve bunun bedelini watt olarak öder. O wattı bataryadan alıp motorlara saniyede on binlerce kez anahtarlayarak veren devre ise robotikteki en sıkışık motor sürücüsüdür.
Havada durmanın fiziği
Bir dron, pervanelerinin süpürdüğü daireden geçen havayı aşağı doğru hızlandırarak havada kalır. Momentum kuramı (pervane diski kuramı) bunun için gereken en düşük gücü verir. Güç ağırlıkla birlikte hızla artar, pervanelerin süpürdüğü alan büyüdükçe azalır:
Pideal = T1,5 / √(2 × ρ × A)
Formüldeki A, bütün pervanelerin süpürdüğü toplam alandır ve sonucu belirleyen odur. 1 kiloluk bir dron 5 inçlik dört pervaneyle havada durmak için ideal olarak 87,2 W harcar. Aynı dron 10 inçlik pervanelerle yalnızca 43,6 W harcar. Pervane çapı iki katına çıkınca alan dört katına çıkar, güç yarıya iner.
Yarış dronu ise küçük pervanelerini çok hızlı döndürür, çünkü onun derdi havada durmak değil, ani hızlanmak ve keskin dönmektir. Pervanenin gücü dönüş hızının küpüyle artar: hızı yüzde 10 artırmak gücü 1,1³ ≈ 1,33 katına çıkarır. Sert bir manevrada motorlar kısa süre ortalamanın birkaç katı akım çeker.
Bu hesapla oynamak için tarayıcında JavaScript açık olmalı.
Bir dronun içi
Dronun enerjisi bir lityum polimer ya da lityum iyon paketten gelir. Paket 4 ile 14 hücre arasındadır, yani yaklaşık 15 ile 60 volt. Bu piller hem hafiftir hem de çok yüksek akım verebilir: tepe deşarj akımı kapasitenin 20 ile 100 katına çıkabilir. Etiketinde 100C yazan 1,5 amper-saatlik bir paket, kısa süre için 150 amper vaat eder.
Batarya akımı bir güç dağıtım kartına girer. Kart bu akımı motor sürücülerine dağıtır, akımı ve gerilimi ölçer ve uçuş elektroniği için küçük bir DC-DC dönüştürücüyle 5 ve 12 volt üretir. Her motorun kendi sürücüsü vardır; dron dünyasında buna elektronik hız kontrolcüsü (ESC) denir. Motorlar dış rotorlu fırçasız motorlardır ve volt başına dakikadaki devir sayısını gösteren KV değeriyle tanımlanır. En üstte uçuş kontrolcüsü durur: ivmeölçer, jiroskop, barometre, manyetometre ve uydu alıcısını okuyup dronu saniyede yüzlerce kez dengeleyen bir mikrodenetleyici.
ESC: en sıkışık motor sürücüsü
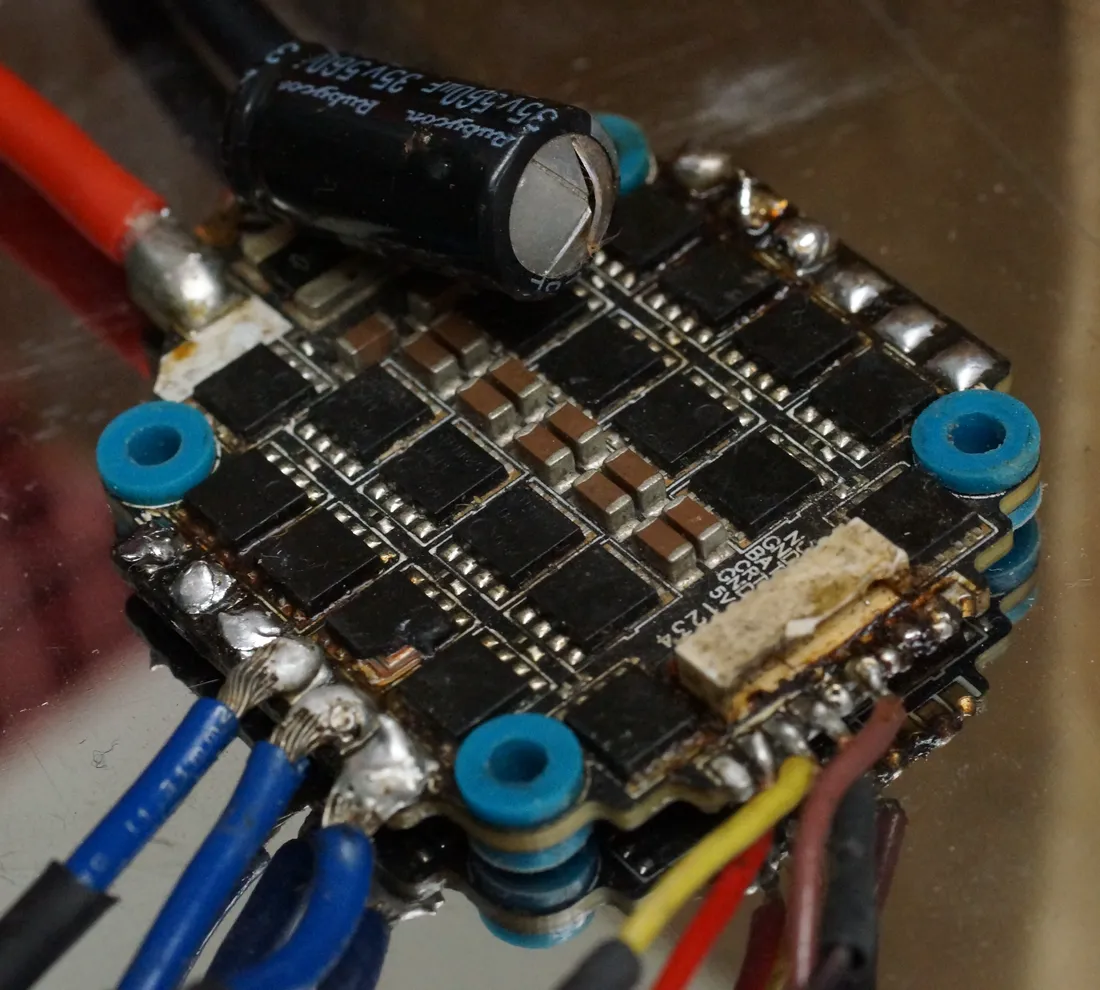
Bir ESC, üç fazlı bir motor sürücüsünün olabilecek en küçük hâlidir. Altı N kanallı MOSFET, onları süren bir sürücü entegresi ve bir mikrodenetleyici, bazen bir posta pulu büyüklüğünde bir karta sığar. Yarış dronlarında motor başına 30 ile 60 amper sürekli akım taşır; büyük taşıyıcı dronlarda bu 100 amperi geçer. Anahtarlama frekansı 24 ile 96 kHz arasıdır: yüksek frekans motoru sessizleştirir ama MOSFET’lerdeki anahtarlama kaybını artırır.
ESC’lerin çoğu sensörsüzdür. Motorun konumunu bir enkoderle değil, dönen mıknatısların boştaki sargıda ürettiği zıt elektromotor kuvveti (zıt EMK, back-EMF) dinleyerek bulur. Bu yöntem ucuz ve hafiftir ama bir zayıflığı var: motor çok yavaş dönerken zıt EMK neredeyse sıfırdır ve sürücü rotoru “duyamaz”. Pervane yüksek hızda döndüğü için dronda bu pek sorun olmaz. Klasik ESC’ler motoru altı adımlı basit bir dalga biçimiyle sürer. Yeni nesil ESC’ler alan yönlendirmeli kontrol (FOC) kullanır: faz akımlarını ölçer, motoru daha sessiz, birkaç puan daha verimli ve daha serin çalıştırır.
Küçük kart, büyük akım ve hızlı anahtarlama bir araya gelince tasarımın üç zor yeri ortaya çıkar. Birincisi akımın döndüğü döngünün alanı: küçük kartta bile birkaç nanohenrilik parazit endüktans, mikrosaniyelerde değişen onlarca amperle MOSFET’lerde gerilim sıçraması üretir. İkincisi giriş kondansatörü: uzun batarya kablosunun endüktansı ani akım değişimlerinde barayı sallar ve düşük dirençli büyük bir kondansatör bu sarsıntıyı yerinde karşılamak zorundadır. Üçüncüsü ısı: soğutucu ya yoktur ya çok küçüktür; kart pervanenin rüzgârıyla, bakır kalınlığıyla ve ısı geçiş delikleriyle (termal via) soğur.
Bir motor susarsa
Dronda bir ESC arızası, havadan düşen bir makine demektir. Bu yüzden taşıyıcı ve askerî dronlarda altı ya da sekiz motorlu yapılar tercih edilir; bir motor durursa kalanlar dronu güvenle indirebilir. Elektromanyetik uyumluluk da burada hayati önemdedir. Yüksek akım kabloları manyetik alan üretir ve dronun pusulası gibi çalışan manyetometreyi şaşırtır; kablolar bu yüzden bükümlü çift olarak ve sensörlerden uzağa döşenir. Anahtarlama gürültüsü video ve telsiz bağlantısını bozabilir. XT60, XT90 gibi batarya konnektörleri bile temas direnci yüzünden ısınabilir.
Pazar tarafında ticari dronlarda Çinli DJI açık ara önde ve motor, ESC ve batarya gibi bileşenlerin tedarikinde de Çin belirleyici. Savunma dronlarında Türkiye dünya oyuncusu: Baykar’ın TB2, TB3, Akıncı ve Kızılelma’sı, TUSAŞ’ın Anka ve Aksungur’u, STM’nin Kargu, Alpagu ve Togan’ı. Büyük İHA’lar içten yanmalı motorla uçar, ama küçük ve döner kanatlı dronlarda yerli motor, ESC ve uçuş kontrol kartı geliştirme çabası hızla büyüyor (Savunma robotiği: İKA ve EOD robotları).
Bir dronun uçuş süresi, bataryanın enerjisi bölü havada durmanın bedelidir. Pervaneyi tasarlayan bedeli küçültür, ESC’yi tasarlayan bedelin boşa giden kısmını. İkisi de aynı saniyeler için çalışır.
Kendini sına
Önce kâğıt kalemle çöz, sonra çözümü aç.
1. Küçük bir dronun 4 hücreli bataryası nominal 14,8 V ve 1500 mAh. Dört motor havada 12’şer amper çekiyor. Toplam güç ve batarya tamamen boşaltılırsa uçuş süresi ne olur?
Çözüm
- Toplam akım: 4 × 12 = 48 A · Güç: 14,8 × 48 = 710,4 W
- Enerji: 14,8 × 1,5 = 22,2 Wh
- Süre: 22,2 / 710,4 saat ≈ 1,875 dakika
İki dakikanın altında. Küçük ve ağır yüklü bir dron, enerjisini çok hızlı harcar.
2. 2 kiloluk bir taşıyıcı dron dört adet 15 inçlik pervaneyle uçuyor. Havada durmanın ideal gücü kaç watt? Hava yoğunluğu 1,225 kg/m³.
Çözüm
- Bir pervanenin yarıçapı: 15 × 0,0254 / 2 = 0,1905 m
- Toplam alan: 4 × π × 0,1905² ≈ 0,456 m²
- Ağırlık: 2 × 9,81 = 19,62 N
- Güç: 19,62^1,5 / √(2 × 1,225 × 0,456) ≈ 82,2 W
Ağırlık iki katına çıktı ama büyük pervaneler sayesinde güç, 5 inçlik pervaneli 1 kiloluk dronunkinden az.
3. Sensörsüz bir ESC rotorun konumunu nasıl bulur? Düşük hızda neden zorlanır?
Cevap
Altı adımlı sürüşte her an üç fazdan biri boştadır. Dönen mıknatıslar bu fazda hızla orantılı bir zıt EMK üretir. ESC bu gerilimin sıfırdan geçtiği anı yakalayıp bir sonraki anahtarlamanın zamanını hesaplar. Hız düşükken zıt EMK çok küçüktür ve gürültünün içinde kaybolur; bu yüzden motor önce açık döngüde döndürülerek kaldırılır, belli bir hıza çıkınca sensörsüz kontrole geçilir.
Kaynaklar ve notlar. Pervane disk (momentum) teorisi ve havada durmanın ideal gücü: standart helikopter aerodinamiği kitapları, örneğin J. G. Leishman, Principles of Helicopter Aerodynamics. Gerçek güç ile ideal güç arasındaki oran (verim katsayısı) pervaneye göre değişir; burada 1,5–2 kat yaklaşık bir aralıktır. ESC akım ve frekans aralıkları yaygın ticari ürünlerin tipik değerleridir. Hesaplarda batarya iç direnci ve gerilim düşüşü ihmal edilmiştir. Kapak fotoğrafı: Commanderbryce, Wikimedia Commons, CC BY-SA 4.0; kırpıldı, seri rozeti eklendi.