Bir robot kolu yavaşlarken enerji nereye gider?
Endüstriyel bir kol her indirişte ve her frenlemede motorlarını jeneratöre çevirir. O enerjinin gideceği yer yoksa sürücünün barası saniyeler içinde binlerce volta tırmanır. Kolun içi, kontrol dolabı ve cobotun farkı.
Yayın 8 dk okuma
Bu sayfada
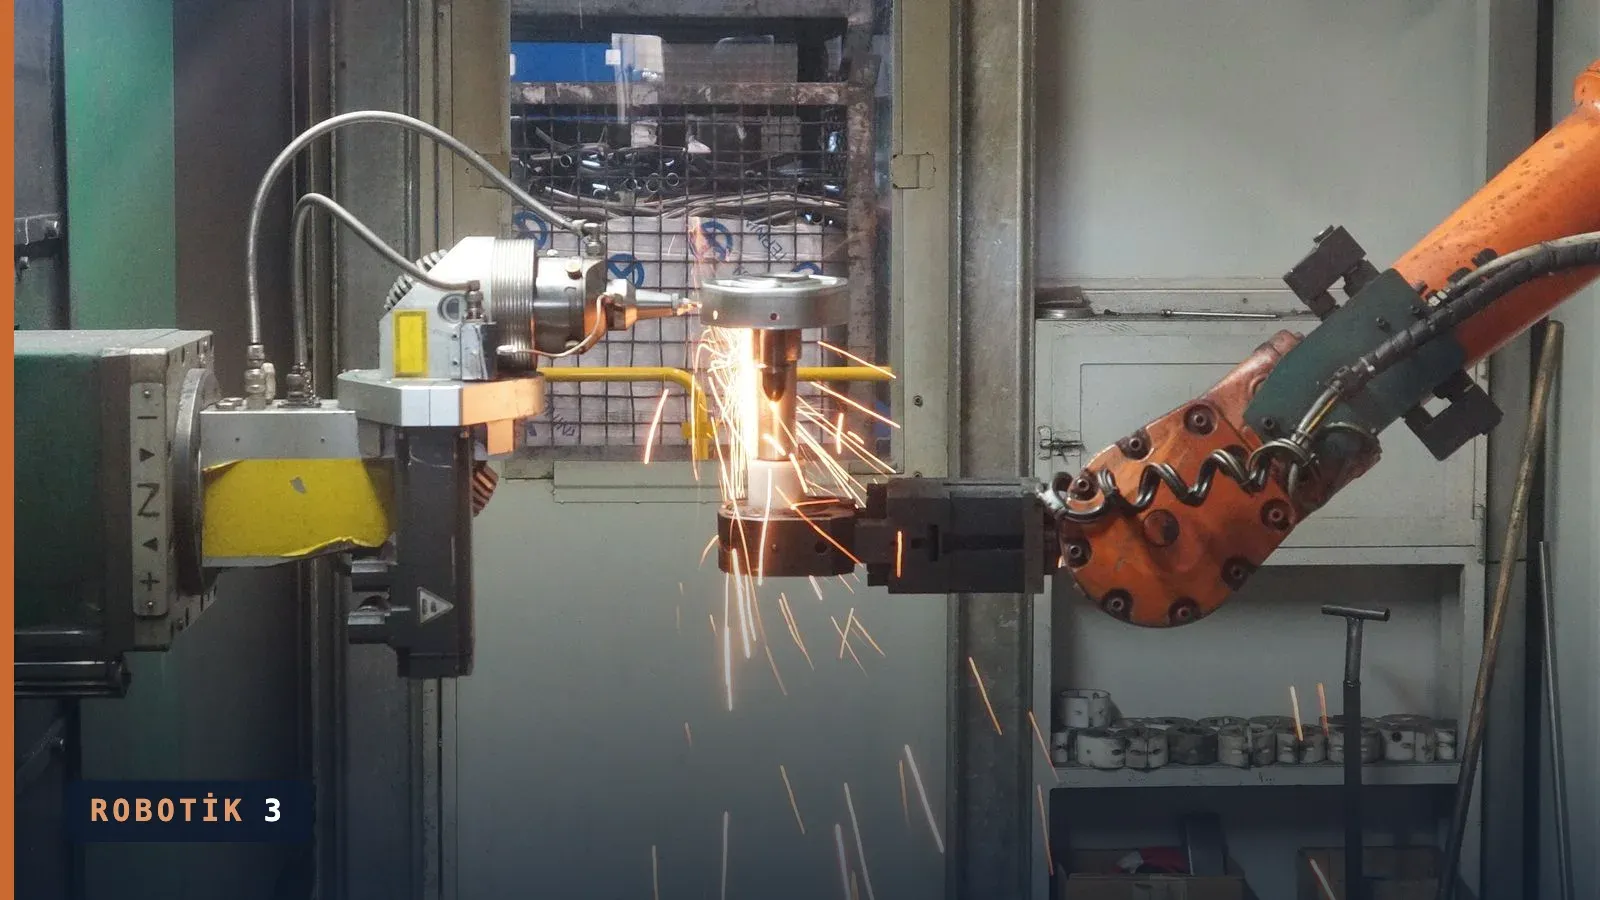
Bir paketleme hattının sonunda turuncu bir robot kolu, 200 kiloluk koli yığınlarını konveyörden alıp iki metre aşağıdaki palete indiriyor. Her döngü birkaç saniye sürüyor ve gün boyu tekrar ediyor. Kolun yanındaki gri dolabın arka kapağını açarsan, kanatlı alüminyum gövdeli bir direncin sıcak olduğunu fark edersin. Üstelik robot o sırada yük kaldırmıyor, indiriyor.
O ısı, kolun yük indirirken geri verdiği enerjidir. Endüstriyel robot kolunun güç elektroniği büyük ölçüde bu tür soruların cevabıdır: enerji nereden gelir, nereye gider ve geri geldiğinde ne yapılır.
Altı eksen, dört parça
Fabrikadaki robot kollarının en yaygın tipi altı eksenli mafsallı koldur. İnsan koluna benzer: taban dönmesi, omuz, dirsek ve üç bilek ekseni. Yanında dört eksenli, yatay düzlemde çok hızlı SCARA robotlar, tavana asılıp örümcek gibi paket toplayan delta robotlar ve doğrusal eksenli kartezyen robotlar vardır.
Ölçek inanılmaz geniş. En küçük kollar 3 kilo taşır. FANUC’un M-2000iA/2300 modeli ise 2,3 ton kaldırır, 4,7 metreye uzanır ve her seferinde aynı noktaya ±0,18 milimetre içinde döner. Büyük bir arazi aracı ağırlığındaki yükü, iki saç teli kalınlığında bir hassasiyetle konumlandırmak demek.
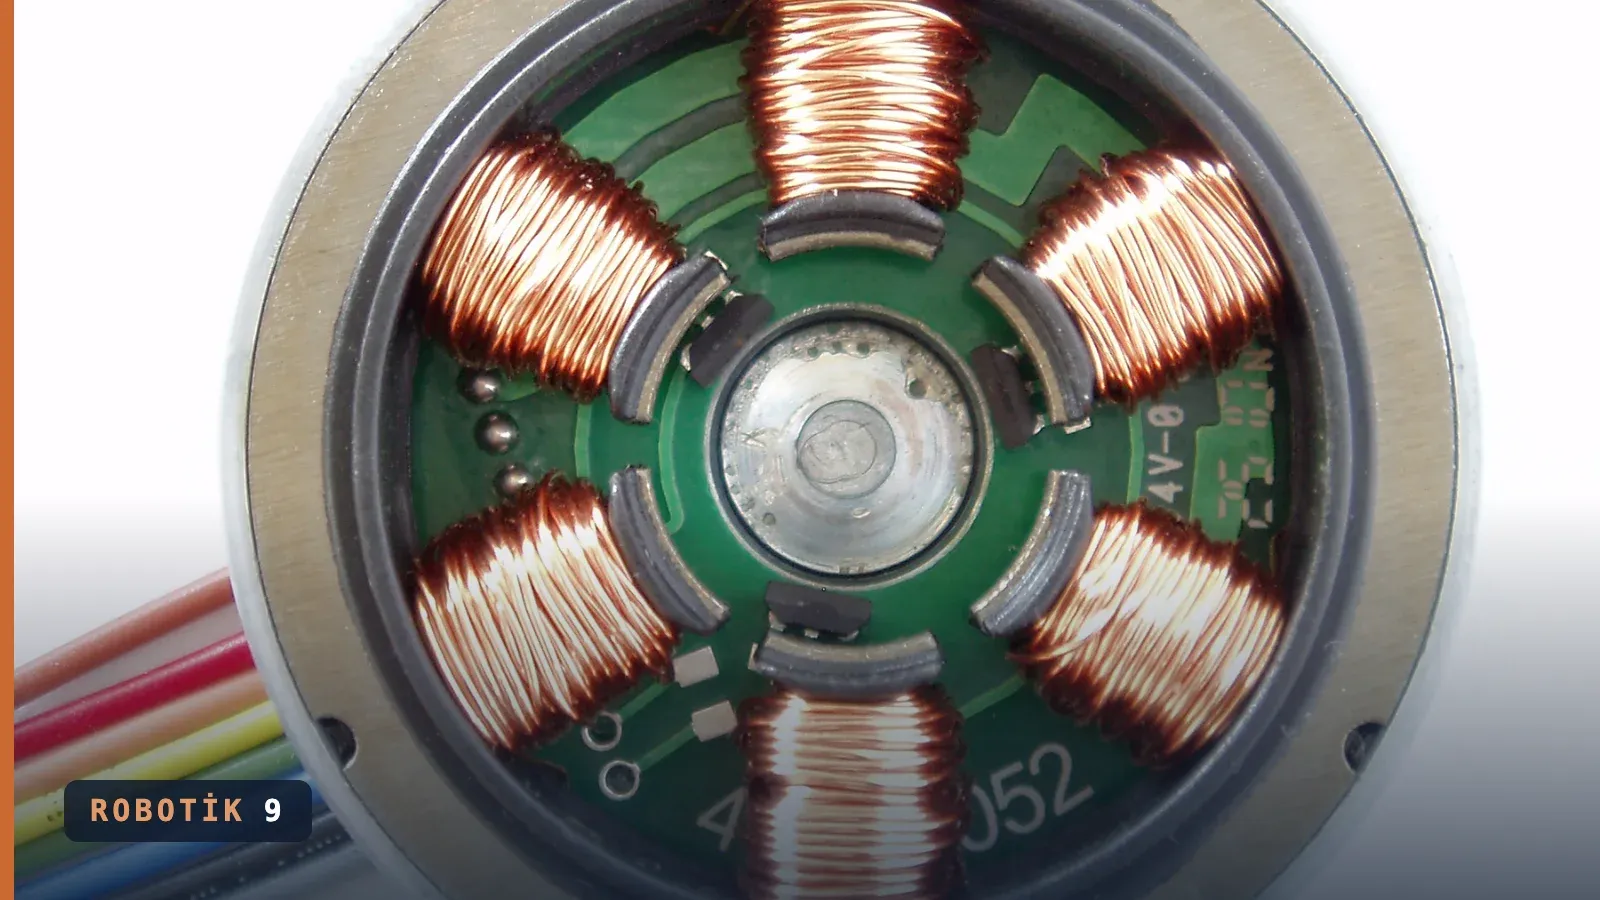
Kol ne kadar büyük olursa olsun, her eksen aynı dört parçadan oluşur. Servo motor çoğunlukla sabit mıknatıslı senkron motordur. Redüktör hızı düşürüp torku büyütür: ağır taban, omuz ve dirsek eksenlerinde sikloidal (RV) redüktörler, bileklerde harmonik redüktörler kullanılır. Mutlak enkoder motorun açısını tur başına 20 ile 26 bit çözünürlükle ölçer; 26 bit, bir turu 67 milyondan fazla adıma bölmek demektir. Fren ise güç kesildiğinde kapanacak şekilde yapılır. Elektrik gittiğinde yayla kapanan bu fren sayesinde enerjisiz kalan kol yere düşmez.
Dolaptaki güç elektroniği
Klasik endüstriyel kolda kartların çoğu kolun üstünde değil, yanındaki kontrol dolabındadır. Dolabın içi tam bir güç elektroniği atölyesidir.
Enerji üç fazlı 400 voltluk şebekeden girer, bir filtre sürücülerin anahtarlama gürültüsünün şebekeye kaçmasını engeller. Doğrultucu bu gerilimi DC’ye çevirir: 400 voltluk hat geriliminin tepe değeri 400 × √2 ≈ 566 V’tur ve büyük kondansatörlerle beslenen ortak DC bara bu civarda durur. Sistem ilk açıldığında bu kondansatörler boştur. Doğrudan şebekeye bağlansalar dev bir akım darbesi çekerlerdi; bu yüzden önce bir direnç üzerinden yavaşça doldurulurlar. Buna ön şarj denir.
Baradan altı eksenin servo sürücüleri beslenir. Her biri IGBT ya da yeni nesillerde silisyum karbür MOSFET’lerle kurulmuş üç fazlı bir eviricidir: barayı motorun istediği frekans ve genlikte üç faza çevirir, akımı ölçer, enkoderi okur. Bunların yanında güvenlik devresi (acil durdurma, kapı kilitleri, güvenli tork kesme) ve yörünge planlayan gerçek zamanlı robot bilgisayarı bulunur.
Geri gelen enerji
Bir motor bir yükü kaldırırken enerji tüketir. Aynı yükü indirirken ya da hızla dönen bir kolu frenlerken rol değişir: motor jeneratör gibi çalışır ve enerjiyi sürücüye geri iter. Sürücü bu enerjiyi şebekeye geri veremiyorsa, enerji DC baradaki kondansatörlere dolar ve bara gerilimi yükselir.
Bu hesapla oynamak için tarayıcında JavaScript açık olmalı.
İki çıkış yolu vardır. Ucuz olanı frenleme kıyıcısıdır (brake chopper): bara bir eşiği geçince bir transistör baraya bir güç direnci bağlar ve fazla enerji ısı olarak yakılır. Baştaki sıcak direnç budur. Pahalı ama verimli olanı ise şebekeye geri besleme yapan aktif bir ön uçtur: enerji ısıya dönmez, şebekeye geri verilir. Büyük ve sürekli yük indiren sistemlerde bu fark elektrik faturasında görünür.
Cobot: insanla aynı masada
İş birlikçi robot (cobot), insanla aynı alanda, aralarında çit olmadan çalışmak için tasarlanır. Gövdesi hafif ve yuvarlaktır, hızı ve taşıdığı yük sınırlıdır; tipik yük 3 ile 20 kilo arasındadır, son yıllarda 30 kilonun üstüne çıkan modeller de var.
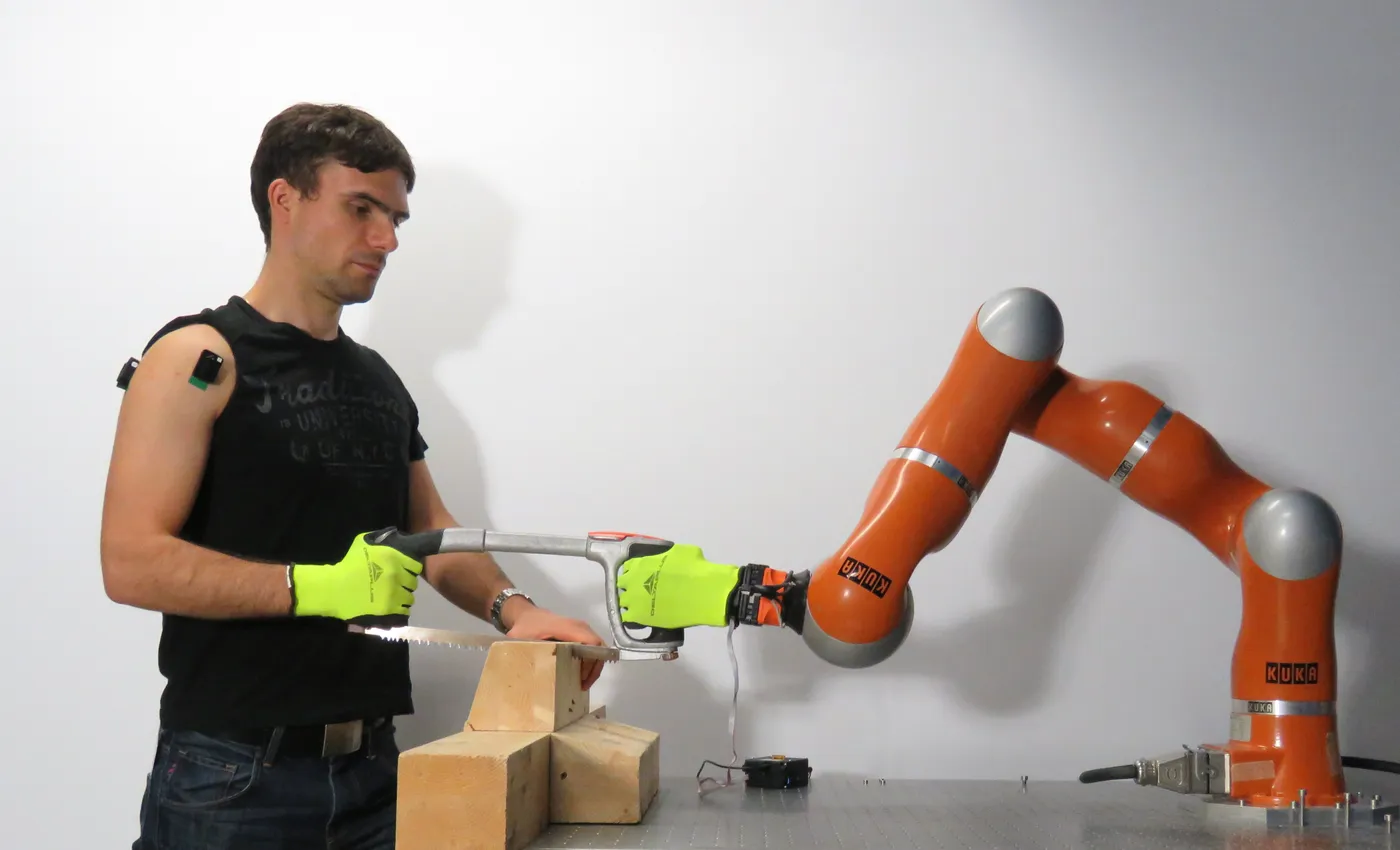
Cobotun güvenliği “güç ve kuvvet sınırlama” ilkesine dayanır. Eskiden ISO/TS 15066’da, 2025’ten beri ISO 10218-2’de bulunan tablolar vücudun her bölgesi için izin verilen temas kuvvetini ve basıncını tanımlar; el ile kafa aynı değeri almaz. Robot bir temas algılarsa durur. Algılamanın iki yolu var. KUKA iiwa ve Franka gibi kollar her eklemde bir tork sensörü taşır: hassas ama pahalı. Universal Robots gibi üreticiler ise torku motor akımından tahmin eder: daha ucuz, daha az hassas (Bir robotun anatomisi).
Asıl elektronik fark sürücünün yerindedir. Cobotlarda sürücü dolapta değil, eklemin içindedir. Universal Robots’un kontrol kutusu eklemlere 48 volt gönderir. Yani 566 voltluk bara yerine 48 volt, uzun kablolar yerine eklem içinde avuç içi kadar bir kart, bol soğutma yerine alüminyum gövde. Bu sürücü tasarımı, insansı robot eklemlerinin doğrudan atasıdır (Humanoid robotlar).
Kim yapıyor, Türkiye nerede
Endüstriyel kolda FANUC, ABB, Yaskawa ve KUKA’yı Kawasaki, Nachi, Epson, Denso, Stäubli ve Comau izliyor; Çin’den Estun, Inovance, Efort ve Siasun hızla yükseliyor. Cobotta Universal Robots’un yanında FANUC CRX, ABB GoFa, Doosan, Techman ve Çinli AUBO, JAKA, Elite ve Dobot var. Kritik bileşenlerin de kendi devleri var: redüktörde Nabtesco ve Harmonic Drive, enkoderde Heidenhain, Tamagawa ve Renishaw.
Türkiye’de kol üretimi zayıf, kullanım ve entegrasyon güçlü. Robotlar en çok Bursa, Kocaeli ve Sakarya’daki otomotiv ve yan sanayi fabrikalarında, beyaz eşya ve metal sektöründe çalışıyor. Robotu alıp hücreyi kuran, programlayan ve devreye alan yüzlerce sistem entegratörü var. Servo sürücü ve motor tasarımı yapan yerli üreticiler ile savunma firmalarının servo grupları ise bu alandaki donanım işinin asıl kapısı.
Bir robot kolunun hareketi motorlarda, ama zekâsının büyük kısmı dolapta. Her indirişte geri gelen birkaç bin joule’ün nereye gideceğine karar veren devre, kolun kendisi kadar mühendislik ister.
Kendini sına
Önce kendi cevabını yaz, sonra aç.
1. Robotun enerjisi kesilince kol neden düşmez? Hangi parça, hangi ilkeyle çalışır?
Cevap
Her eksende güç kesilince kapanan elektromanyetik bir fren var. Fren yayla kapalı tutulur, bobine akım verilince açılır. Enerji gidince bobin bırakır, yay freni kapatır ve kol olduğu yerde kalır. Fren sürücüsü bu yüzden bir güvenlik fonksiyonudur: tek bir MOSFET arızası freni açık bırakmamalıdır.
2. 120 kg’lık bir yük 1,5 m indiriliyor. Açığa çıkan enerji kaç joule? DC barada 2200 µF kondansatör var, bara 566 V’tan 800 V’a kadar çıkabiliyor. Kondansatör bu enerjinin yüzde kaçını alabilir?
Çözüm
- Enerji: 120 × 9,81 × 1,5 ≈ 1766 J
- Kondansatörün alabileceği: ½ × 0,0022 × (800² − 566²) ≈ 351,6 J
- Oran: 351,6 / 1766 ≈ yüzde 20
Kondansatör iki katından fazla büyüdü ama enerjinin beşte dördü yine de bir frenleme direncine ya da geri beslemeye gitmek zorunda.
3. Universal Robots eklemlerini 48 V ile besliyor, büyük endüstriyel kollar ise 566 V civarında bir DC bara kullanıyor. Bu farkı güç ve güvenlik açısından açıkla.
Cevap
Büyük kol kilovatlar mertebesinde güç ister; 48 V’ta bu yüzlerce amper ve kalın kablo demek, yüksek gerilimde ise akım küçük kalır. Sürücüler zaten yalıtımlı bir dolapta durduğu için yüksek gerilim yönetilebilir. Cobot ise küçük güçle çalışır ve insanla temas eder; sürücüsü eklemin içinde, insana birkaç santim mesafededir. 60 V DC dokunma sınırının altında kalan 48 V, bu yakınlıkta yalıtım ve güvenliği büyük ölçüde basitleştirir.
Kaynaklar ve notlar. FANUC M-2000iA/2300 değerleri (2300 kg, 4,7 m, ±0,18 mm): FANUC ürün sayfası. Cobot kuvvet sınırları: ISO/TS 15066, 2025’ten beri ISO 10218-2. Universal Robots eklem beslemesi (48 V DC): UR kullanıcı kılavuzu. Frenleme hesabındaki kondansatör ve gerilim sınırı örnek değerlerdir; kayıplar ihmal edilmiştir. 2024 ve 2025 kurulum sayıları: IFR World Robotics.